Wie lässt sich der Transfer von Künstlicher Intelligenz aus der Simulation auf echte Hardware systematisch erforschen, ohne teure Industrieanlagen zu blockieren? Mit ReLoop_RLive stellt IMS-Masterand Kilian Siffl eine flexible, kostengünstige „Sandbox“ vor, die genau diese Lücke schließt.
Der Transfer von KI-Modellen aus der Simulation in die reale Welt erscheint in der Theorie unkompliziert: Ein Modell wird in einer virtuellen Umgebung trainiert und anschließend auf ein physisches System übertragen. In der Praxis scheitert dieser Ansatz jedoch häufig am Sim2Real-Gap. Da Simulationen die Realität nur näherungsweise abbilden können, reichen bereits geringfügige Abweichungen – etwa bei Beleuchtung, Schattenwurf oder mechanischer Reibung – aus, um die Leistung eines KI-Modells in der realen Umgebung erheblich zu beeinträchtigen.
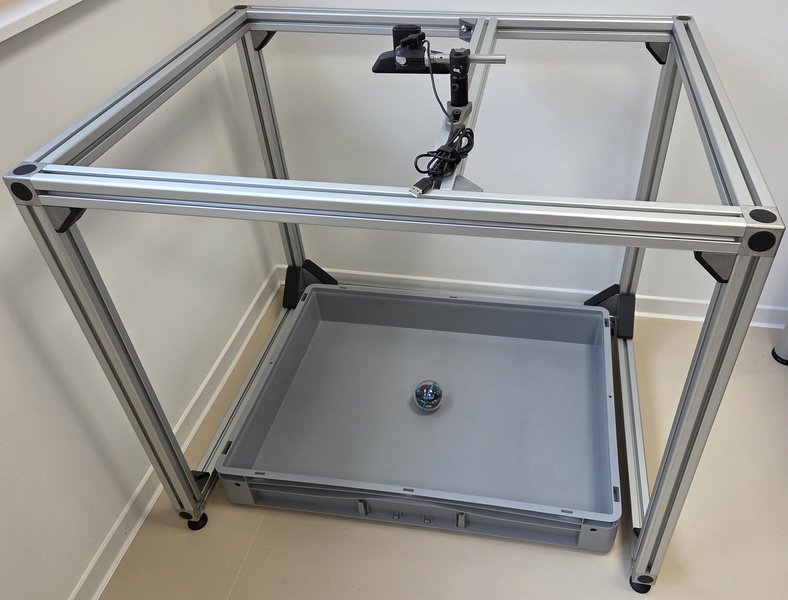
Hier setzt die Masterarbeit von Kilian Siffl an. Er entwickelte ein modulares Framework, das als flexible Sandbox für die KI-Forschung dient. Das System trennt das KI-Training komplett von der Hardware. Auf der realen Seite steht ein kostengünstiger Demonstrator mit einer Kamera und einem kleinen Sphero BOLT+ Roboter. Auf der virtuellen Seite wurden zwei Simulationen mit bewusst unterschiedlicher Detailtiefe implementiert: Ein einfaches Modell auf OpenCV-Basis und eine hochpräzise Simulation mit der fotorealistischen SAPIEN-Engine.
Die Experimente zeigten deutliche Unterschiede: Während die in der einfachen Simulation trainierte KI in der Realität keine effektive Steuerung ermöglichte, meisterte der SAPIEN-Agent den Sprung auf den echten Roboter im sogenannten Zero-Shot-Verfahren, also ohne vorheriges Training auf der echten Hardware. Das beweist praktisch wie mathematisch, dass realitätsnahes Rendering eine Notwendigkeit für das Training zukünftiger Industrie-KIs ist.