Aufforstung in schwer zugänglichem Gelände
Stürme, Trockenheit und Borkenkäfer hinterlassen Waldflächen, die wiederbewaldet werden müssen. Gerade an steilen Hängen ist die Pflanzung von Hand körperlich anspruchsvoll; Fahrzeuge erreichen viele Standorte nur schwer. Zugleich fehlen im Forst Arbeitskräfte.
DraAuf untersucht, wie Drohnen und Robotik diese Arbeit unterstützen können. Der Transport durch die Luft soll auch abgelegene Pflanzstellen erreichbar machen. Die gezielte Bodenbearbeitung soll jungen Bäumen geeignete Startbedingungen schaffen.
Zum Einsatz kommen Containersetzlinge: vorgezogene Jungbäume mit einem geschützten Wurzelballen. Für eine erfolgreiche Pflanzung müssen Lochgröße, Einsetztiefe und Bodenkontakt zusammenpassen. Deshalb entwickelt das Team den gesamten Ablauf vom Freiräumen bis zum Andrücken.
Langfristig soll das Verfahren den Aufbau widerstandsfähiger Wälder unterstützen, die Kohlenstoff speichern, Lebensräume bieten und ihre Schutzfunktion im Gebirge erhalten.
Projektverbund und Förderung
Hochschule Kempten: Das IKR entwickelt den Pflanzroboter; das IFA bearbeitet den Transport mit der Schwerlastdrohne. Zum Projektteam gehören Prof. Tobias Weiser, Prof. Georg Happich, Felix Wachter, Johann-Lukas Voigt und Simon Hardt.
Hochschule München: Prof. Sebastian Briechle, Kilian Sperber und Hubertus Vier bringen die Fernerkundung und die Auswertung der Geländedaten ein.
Dieing GmbH / WOOD.IN.VISION®: Moritz Wingartz verbindet die Arbeiten mit der digitalen Forstplanung. Assoziierte Partner und die Bayerischen Staatsforsten unterstützen den Praxisbezug.
Laufzeit: Juli 2025 bis Dezember 2027.
Förderung: Bundesministerium für Umwelt, Klimaschutz, Naturschutz und nukleare Sicherheit (BMUKN), Initiative „KI-Leuchttürme für den Natürlichen Klimaschutz“.
Systemübersicht
Das geplante Gesamtsystem verbindet drei Aufgaben mit klaren Zuständigkeiten im Projektverbund:
Erkundung – Hochschule München
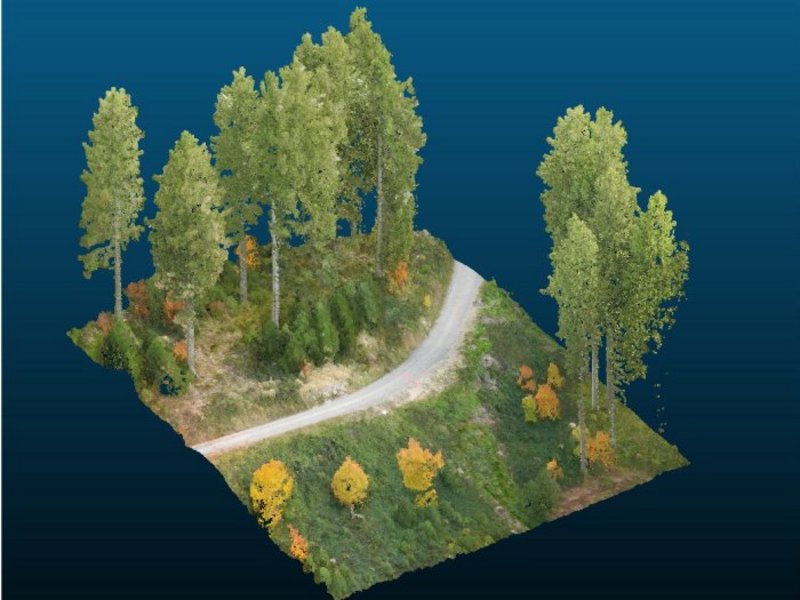
Das Team erfasst Wald und Gelände mit Laserscannern (LiDAR) und Kameras. Aus den Daten entstehen dreidimensionale Gelände- und Vegetationsmodelle. KI-Verfahren sollen geeignete Pflanzstellen erkennen und die Einsatzplanung unterstützen.
Transport – IFA, Hochschule Kempten
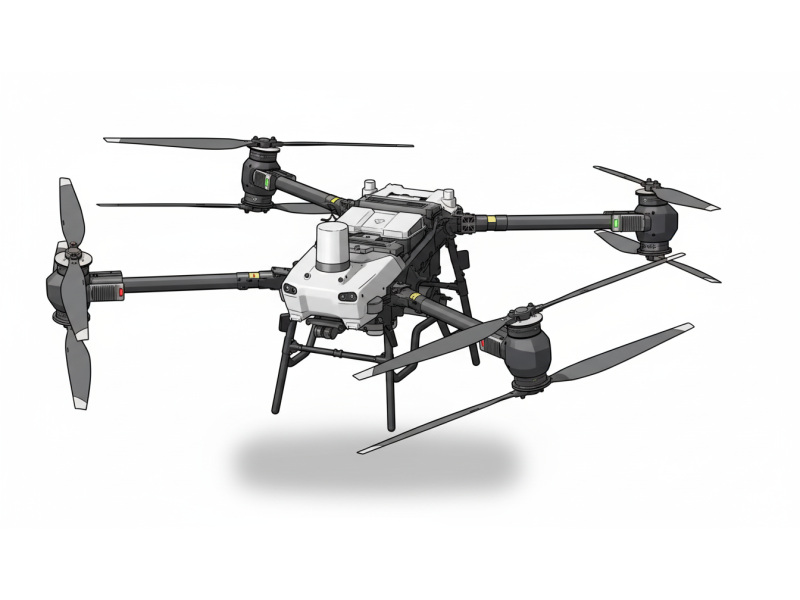
Eine Schwerlastdrohne trägt den Roboter am Seil zur ausgewählten Position. Das IFA entwickelt die Pendelkompensation für die schwebende Last und den kontrollierten Transport. Während der Bodenarbeit bleibt die Drohne in der Luft; das entlastete Seil erlaubt dem Roboter, sein Eigengewicht zum Bohren zu nutzen.
Pflanzung – IKR, Hochschule Kempten
Das IKR entwickelt den Pflanzroboter mit Mechanik, Antrieben und Steuerung. Er soll im erreichbaren Bereich eine geeignete Stelle wählen, loses Material beiseiteräumen und das Pflanzloch bohren. Ein Greifer entnimmt den Setzling aus dem Magazin, setzt ihn ein und drückt den Boden an. Danach folgt der Transport zur nächsten Position.
Der Pflanzprozess
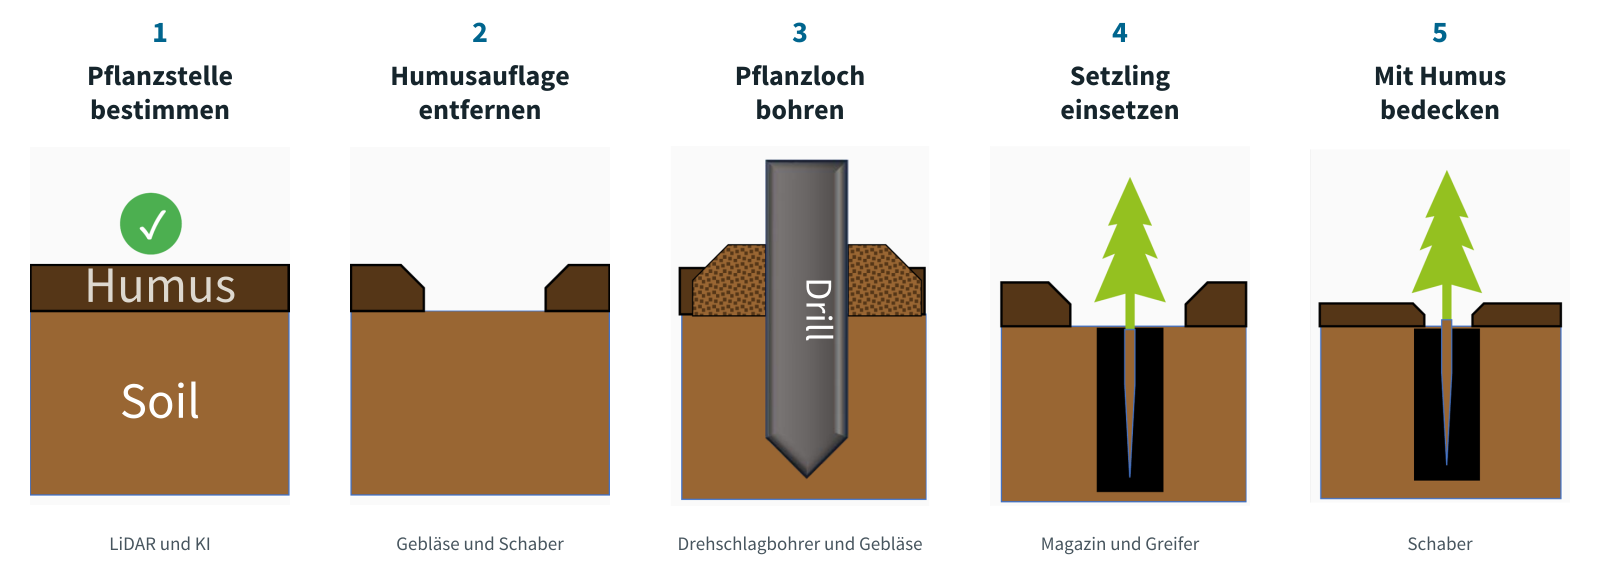
Das Ablaufkonzept verbindet die Auswahl der Pflanzstelle mit der Bodenbearbeitung und dem Einsetzen des Setzlings. Nach dem Absetzen durch die Drohne soll der Roboter die folgenden Schritte ausführen:
- Pflanzstelle bestimmen: LiDAR-Daten und KI-Verfahren unterstützen die Auswahl einer geeigneten Stelle im Arbeitsbereich.
- Humusauflage entfernen: Gebläse und Humusschaber räumen die organische Auflage im Bereich des Pflanzlochs beiseite.
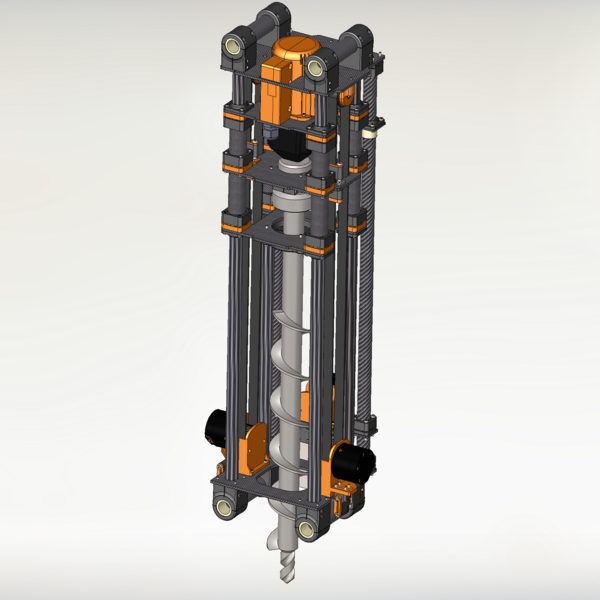
- Pflanzloch bohren: Der Drehschlagbohrer stellt das Loch her; ein Gebläse unterstützt das Entfernen des gelösten Materials.
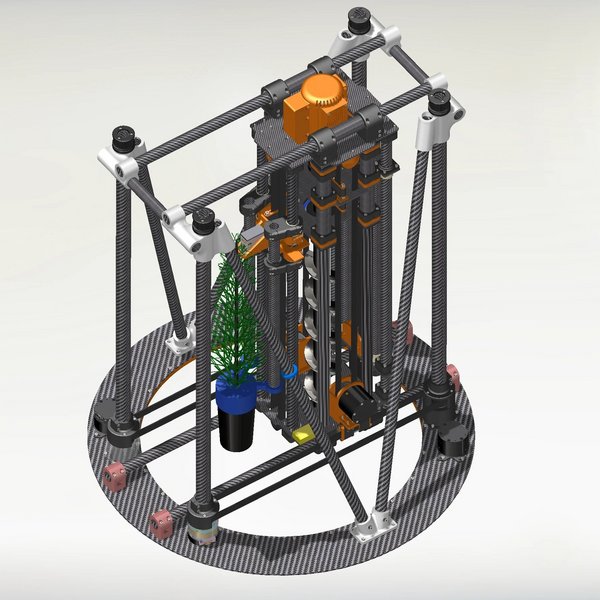
- Setzling einsetzen: Der Greifer entnimmt eine Containerpflanze aus dem Magazin und setzt ihren Wurzelballen in das vorbereitete Loch ein.
- Mit Humus bedecken: Der Schaber führt die zuvor entfernte Auflage zurück. Anschließend bringt die Drohne den Roboter zur nächsten Pflanzposition.
Der DraAuf Pflanzroboter im Detail
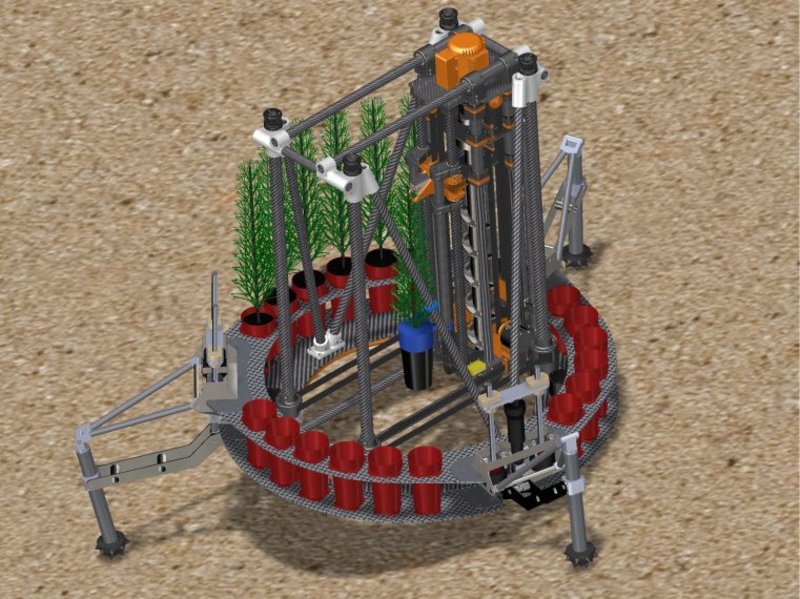
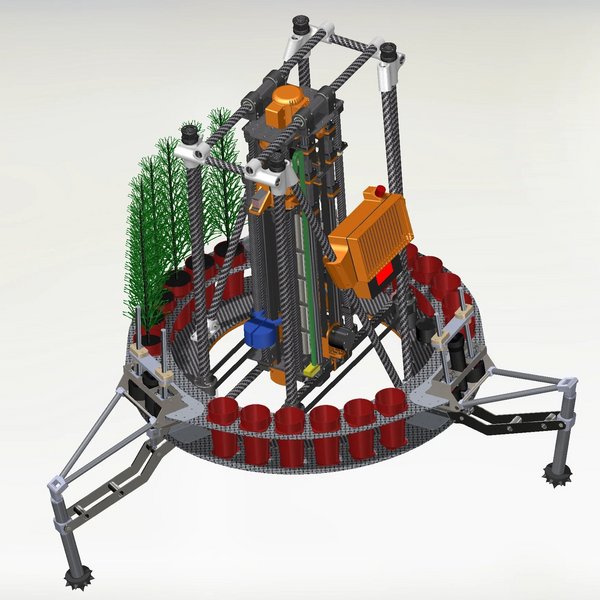
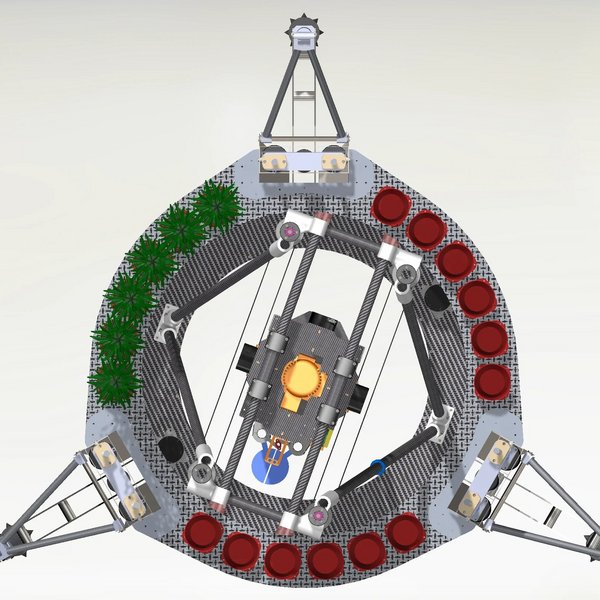
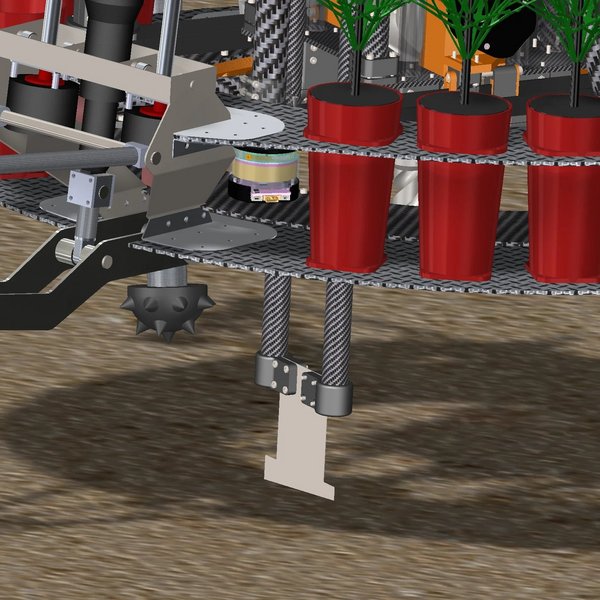
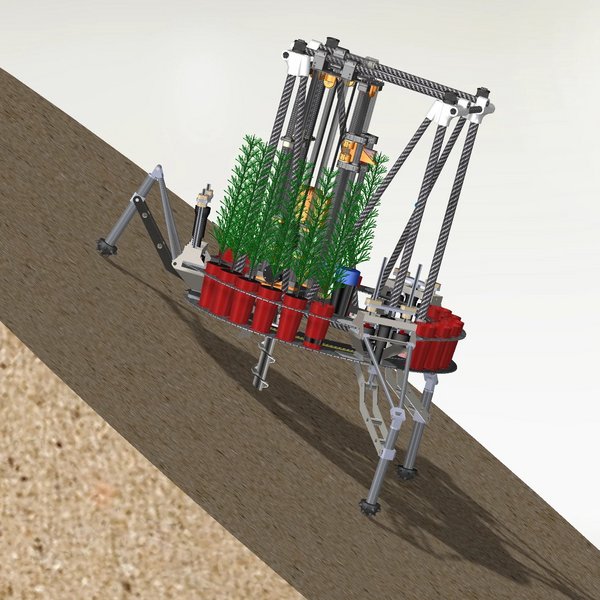
Der Pflanzroboter wird am IKR entwickelt. Nachfolgend wird der CAD-Entwurf gezeigt, Stand November 2026
Der aktuelle Entwurf ordnet die Werkzeuge im Inneren eines ringförmigen Setzlingsmagazins an. Er muss leicht genug für den Flug und zugleich stabil genug für die Bodenbearbeitung sein.
- 18 Setzlinge: Das Ringmagazin des aktuellen CAD-Entwurfs nimmt 18 Containerpflanzen auf. Sein Außendurchmesser beträgt rund 86 Zentimeter, ohne Standbeine.
- 30 Kilogramm als Grenze: Roboter, Akku und Pflanzen müssen zusammen in das Nutzlastbudget der Transportdrohne passen.
- Gemeinsam genutzte Bewegungen: Fünf Positionierachsen führen Bohrer, Greifer und Humusschaber. Ein zusätzlicher kleiner Antrieb schließt den Greifer. Carbonrohre dienen zugleich als Tragstruktur und Führung.
- Anpassung an den Hang: Drei verstellbare, gedämpfte Beine sollen Unebenheiten ausgleichen und Landestöße abfedern. Die Auslegung zielt auf Pflanzstellen bis etwa 40 Grad Hangneigung.
Entwicklungsziel: weniger als 45 Sekunden zwischen zwei Pflanzungen, einschließlich des kurzen Weiterflugs.
Bohrverfahren
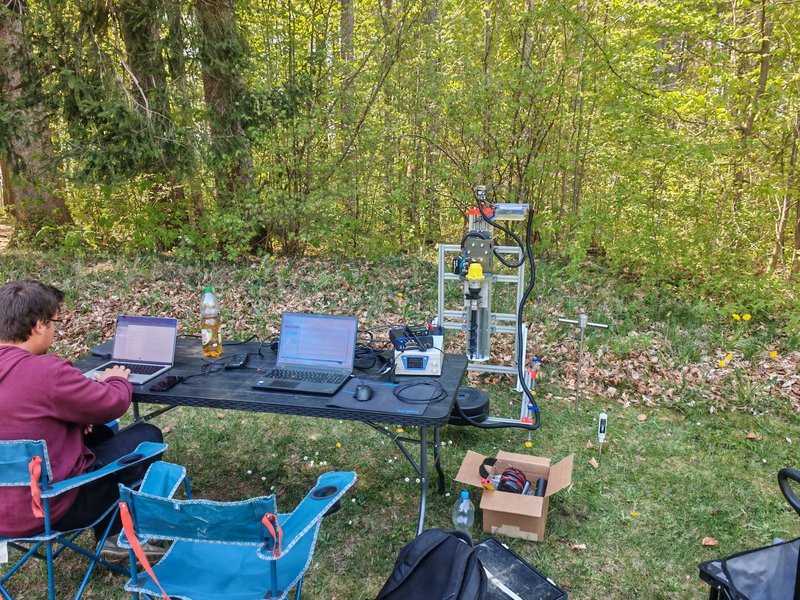
Für die Auswahl eines optimalen Bohrverfahrens und die Auslegung auf die Prozesskräfte wurde ein mobiler Messstand enwickelt und in mehreren Versuchskampagnen eingesetzt.
Instrumentierter Versuchsaufbau: Eine motorisierte Linearachse führt das Werkzeug. Ein Sechs-Achs-Sensor misst Kräfte und Drehmomente. Position und Drehzahl werden ebenfalls erfasst. Die Messdaten werden zeitsynchron mit 100 Hz aufgezeichnet. Eine Kraftregelung passt den Vorschub an einen vorgegebenen Grenzwert an.
Programmierter Pilgerschrittalgorithmus: Unter Last schlägt der der Drehschlagbohrers und die mittlere Drehzahl sinkt stark, wodurch gelöster Boden nur unzureichend aus dem Loch gefördert wird. Gezielt einprogrammierte Rückzüge entlasten das Werkzeug: Es beschleunigt und wirft Bohrgut aus. Das verbessert den Materialaustrag und die Bohrgeschwindigkeit.
Ergebnisse für die Verfahrenswahl: Im untersuchten Lehmboden verringerte Drehschlagbohren das über 0,5 Sekunden gemittelte maximale Reaktionsmoment gegenüber Schneckenbohren um den Faktor 2,7 bei gleichbleibender Bohrzeit. Mit dem Pilgerschrittprofil wurden in weichem, lehmreichem Boden Bohrzeiten von etwa acht Sekunden erreicht.
Übertragung auf den Roboter: Aus den Messungen leitet sich eine Auslegung für axiale und seitliche Lastspitzen bis 600 N im regulären Bohrbetrieb ab. Wurzelkontakte können deutlich höhere Auszugskräfte verursachen. Deshalb sind eine aktive Kraftüberwachung in beiden Bewegungsrichtungen und eine Abbruchstrategie für den Roboter vorgesehen.
Forschungsstand und nächste Schritte
Der mechanische Entwurf umfasst Magazin, Werkzeugachsen, Greifer, Humusschaber und Landegestell. Das Team arbeitet an der Detailkonstruktion, untersucht einzelne Baugruppen und optimiert die Bewegungen der Standbeine und Positionierachsen.
- Gesamtprototyp aufbauen: Die Baugruppen werden gefertigt, zusammengeführt und zunächst in der Halle auf ihre Funktion geprüft.
- Steuerung integrieren: Software soll Bewegungen koordinieren, Messwerte überwachen und den Ablauf zwischen Drohne und Pflanzroboter abstimmen.
- Im Zusammenspiel erproben: Weitere Versuche müssen zeigen, wie zuverlässig das System unter realen Boden- und Flugbedingungen arbeitet. Entscheidend sind erfolgreiche Pflanzungen pro Flug, die Pflanzqualität und der Umgang mit Hindernissen.
Konstruktionsfragen zum Pflanzroboter
Ein leichter Roboter kann nur begrenzte Vorschubkräfte und Reaktionsmomente am Boden abstützen. Für die Verfahrenswahl ist deshalb entscheidend, wie schnell ein geeignetes Pflanzloch entsteht und welche Belastung dabei in Rahmen und Standbeine eingeleitet wird. DraAuf untersucht diese Größen mit einem kraftgeregelten Bohrversuchsmessstand.
Bei 250 N Vorschubkraft lag das für das für die Standsicherheit ausschlaggebende mittlere maximale Reaktionsmoment bei lehmreichen Böden bei rund 4,3 Nm für Drehschlagbohren und 11,8 Nm für konventionelles Schneckenbohren, bei gleichbleibender Bohrzeit.
Weiterhin sind die typischen Nachteile von Schlagbohren, nämlich die Lautstärke, die Vibrationsbelastung und der erhöhte Energieverbrauch für den geplanten Einsatz an der Schwerlastdrohne irrelevant, da autonom gearbeitet wird und der Energieverbrauch im Vergleich zur Drohne nicht ins Gewicht fällt und die Einsatzzeit ausschließlich von der Flugdauer bestimmt wird.
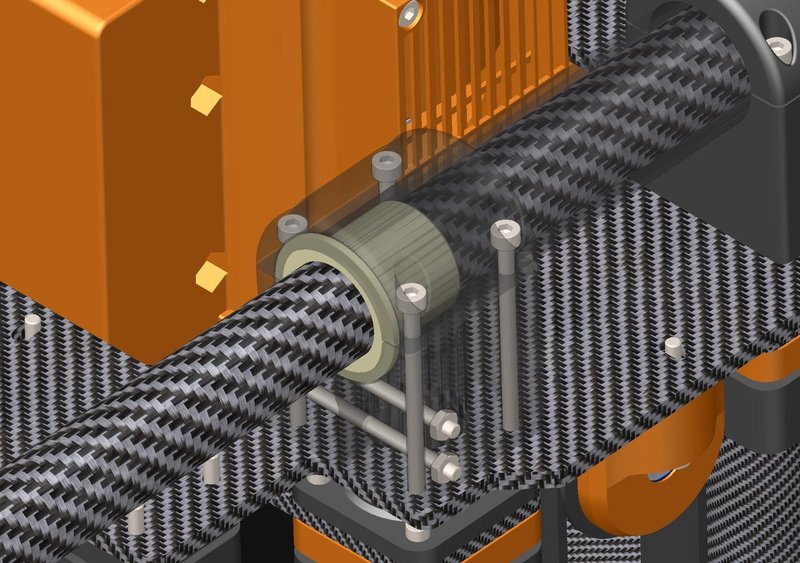
Bohrer, Greifer und Humusschaber nutzen dieselbe Dreh- und Horizontalbewegung. Der zentrale Werkzeugträger dreht sich innerhalb des feststehenden Ringmagazins. Damit übernimmt eine Drehachse sowohl die Anwahl eines Setzlings als auch die Winkelpositionierung der Werkzeuge. Eine gemeinsame Horizontalachse verschiebt den Schlitten zwischen Magazin und Arbeitsbereich. Zusätzliche Vertikalachsen führen Bohrer, Greifer und Schaber unabhängig voneinander.Diese fünf Positionierachsen ermöglichen die lokale Wahl der Bohrstelle, die Entnahme der Pflanze und ihre Übergabe an das Pflanzloch.
Auch die Struktur erfüllt mehrere Aufgaben. Carbonrohre dienen zugleich als tragender Rahmen und als Führung für die Schlitten. Beidseitige Abstützung, trocken laufende Gleitlager und Riemenantriebe sollen Gewicht sparen, ohne die erforderliche Steifigkeit aufzugeben.
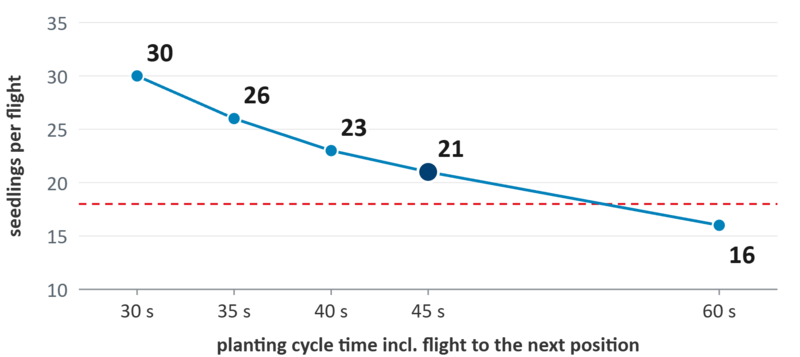
Die Zahl der mitgeführten Setzlinge lässt sich nur gemeinsam mit Robotermasse und Zykluszeit bewerten. Mehr Pflanzen pro Flug verteilen den An- und Rückflug auf mehr Pflanzungen. Dafür sinkt die maximale Flugdauer und die maximale Zeitdauer pro Pflanzung. Ein größeres Magazin ist daher nicht automatisch effizienter. Die Taktzeit der Pflanzung ist entscheidend für die Gesamteffizienz des Systems, daher muss ein Kompromiss aus Geschwindigkeit und Präzision der einzelnen Untervorgänge gefunden werden.
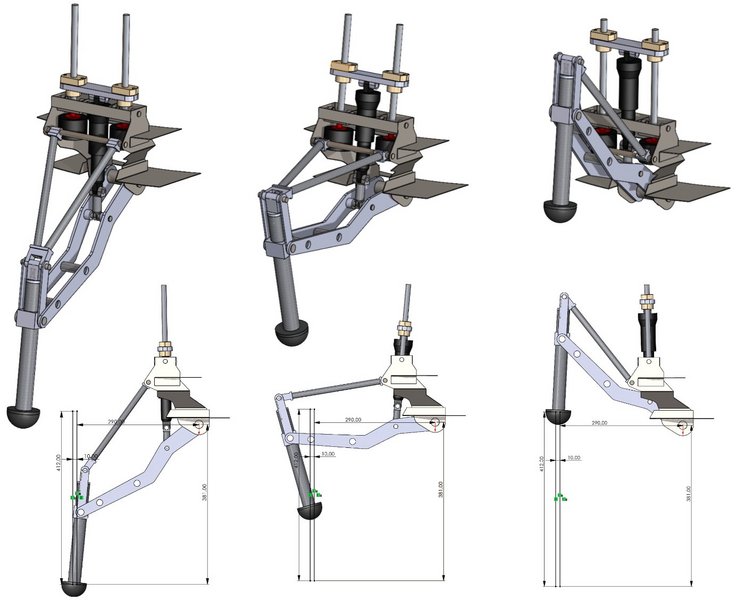
Drei verstellbare Beine verbinden eine breite Abstützung mit einer kompakten Bauform. Die Anordnung von Magazin und Werkzeugen um die Robotermitte soll ein günstiges Verhältnis von Schwerpunktlage und Standfläche ermöglichen. Die Beinmechanik wurde geometrisch so ausgelegt, dass die Füße über einen großen vertikalen Weg möglichst wenig seitlich ausweichen. Dadurch sollen sie beim Einfedern oder Nachstellen nicht unnötig über den Boden schieben.
Im aktuellen Kinematikentwurf beträgt der vertikale Verstellweg etwa 412 mm bei ungefähr 10 mm seitlicher Abweichung. Einstellbare Dämpfer aus dem Mountainbikebereich sollen die Energie beim Aufsetzen aufnehmen. Dies ermöglicht eine aufnahme der Fallenergie aus bis 40cm höhe und eine aktiver Hangneigungsausgleich bis ca. 20 Grad. Bei der angestrebten maximalen Hangneigung von rund 40 Grad bleibt deshalb eine Restneigung des Roboters an Steilhängen bestehen. Werkzeugposition und Schwerpunkt müssen gemeinsam betrachtet werden, damit die Bodenkräfte innerhalb der abstützbaren Grenzen bleiben.

Ein gebohrtes Loch allein gewährleistet noch keine erfolgreiche Pflanzung. Lochgeometrie, Einsetztiefe und Kontakt zwischen Wurzelballen und umgebendem Boden müssen zusammenpassen. Deshalb behandelt das Roboterkonzept Freiräumen, Bohren, Einsetzen und Andrücken als aufeinander abgestimmte Schritte. Der Humusschaber soll lose organische Auflage entfernen und den Arbeitsbereich vor dem Bohren vorbereiten. Die durch den Schlagbohrer hergestellten Löcher haben sich in bisherigen Tests als sehr passgenau für LIECO Erdballen erwiesen bei gleichzeitig minimaler Wandverschmierung.
Der Zweibackengreifer verbindet Pflanzenhandhabung und Bodenverdichtung. Er soll den Setzling am unteren Stammbereich aufnehmen, aus dem Magazin heben und den Wurzelballen bis unter die Lochoberkante führen. Die breite Unterseite der Greiferfinger dient anschließend zum Andrücken des Bodens. Im aktuellen Entwurf wird die dafür vorgesehene Kraft über den Schlitten in die Struktur geleitet, damit der kleine Antrieb zum Schließen der Backen diese Last nicht über seine Lager aufnehmen muss.
Die Pflanzen werden in becherförmigen Haltern mit passiven Sicherungen transportiert. Diese sollen Erdverlust begrenzen und die Entnahme ohne weitere Magazinaktoren ermöglichen.